
以毫米級行程,實現數十奈米的精密定位
2026.09.15
您是否也面臨以下困擾?
熱飄移影響精度:設備停止運轉時,因保持電流持續供電而產生熱量,導致原本已定位完成的位置隨時間逐漸偏移。
行程不足:壓電滑台雖具備超高精度,但僅約 200μm 行程仍不足以滿足所需的調整範圍。
微振動產生雜訊:伺服鎖定(Servo Lock)時產生的微小振動(Hunting),可能在高解析的觀測數據中產生雜訊。
安裝空間受限:馬達本體的突出結構增加設備配置難度,但又不希望犧牲 50 nm 以下的定位精度。
這些課題,可透過THK PRECISION的「壓電馬達滑台(Piezo Motor Stage)」來解決。
內容大綱 (點擊展開)
|
|
「靜」物理性鎖定
「動」奈米級作動,實現高解析度
|
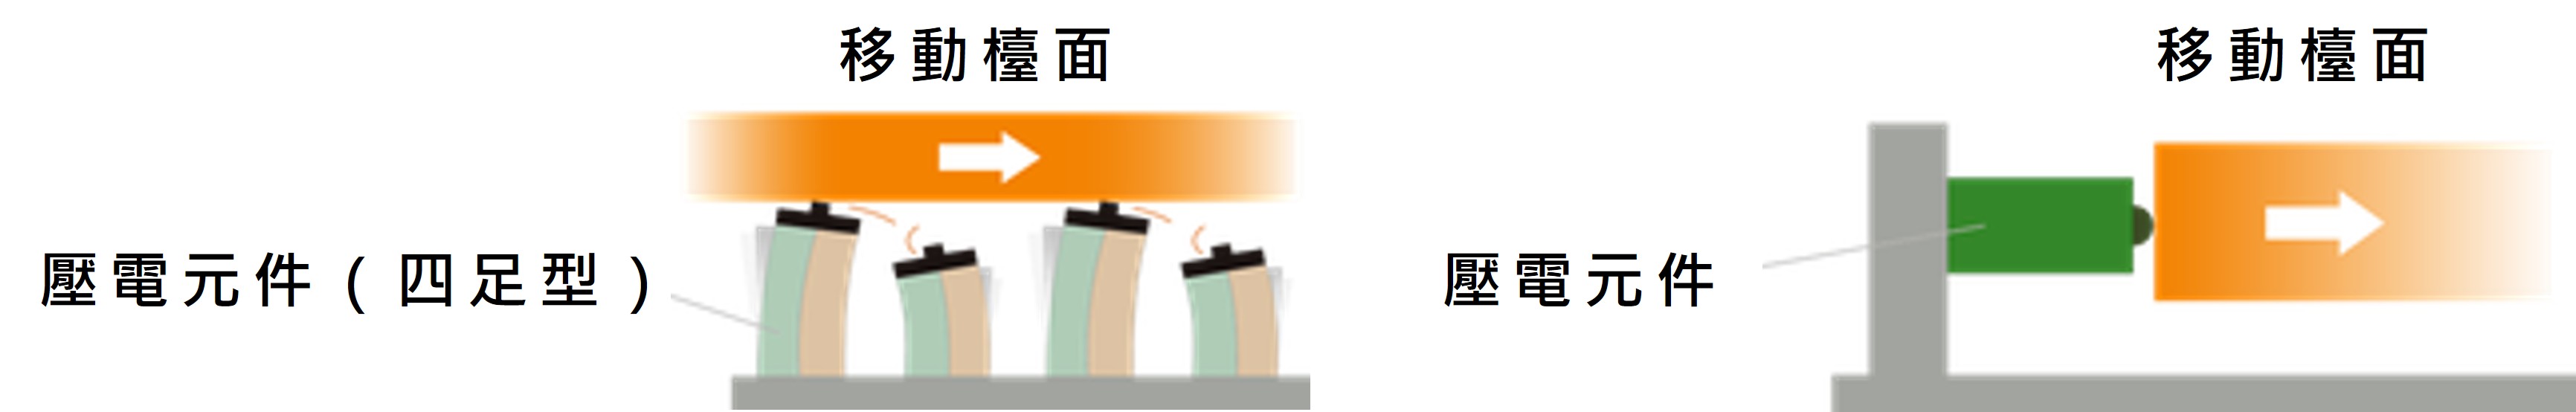
「壓電馬達滑台(Piezo Motor Stage)」的驅動源,採用可實現奈米級微動的壓電元件致動器(Piezo Actuator)。
關鍵在於內部搭載的 PiezoLEGS® 所採行的「步進動作(Delta 驅動)」。
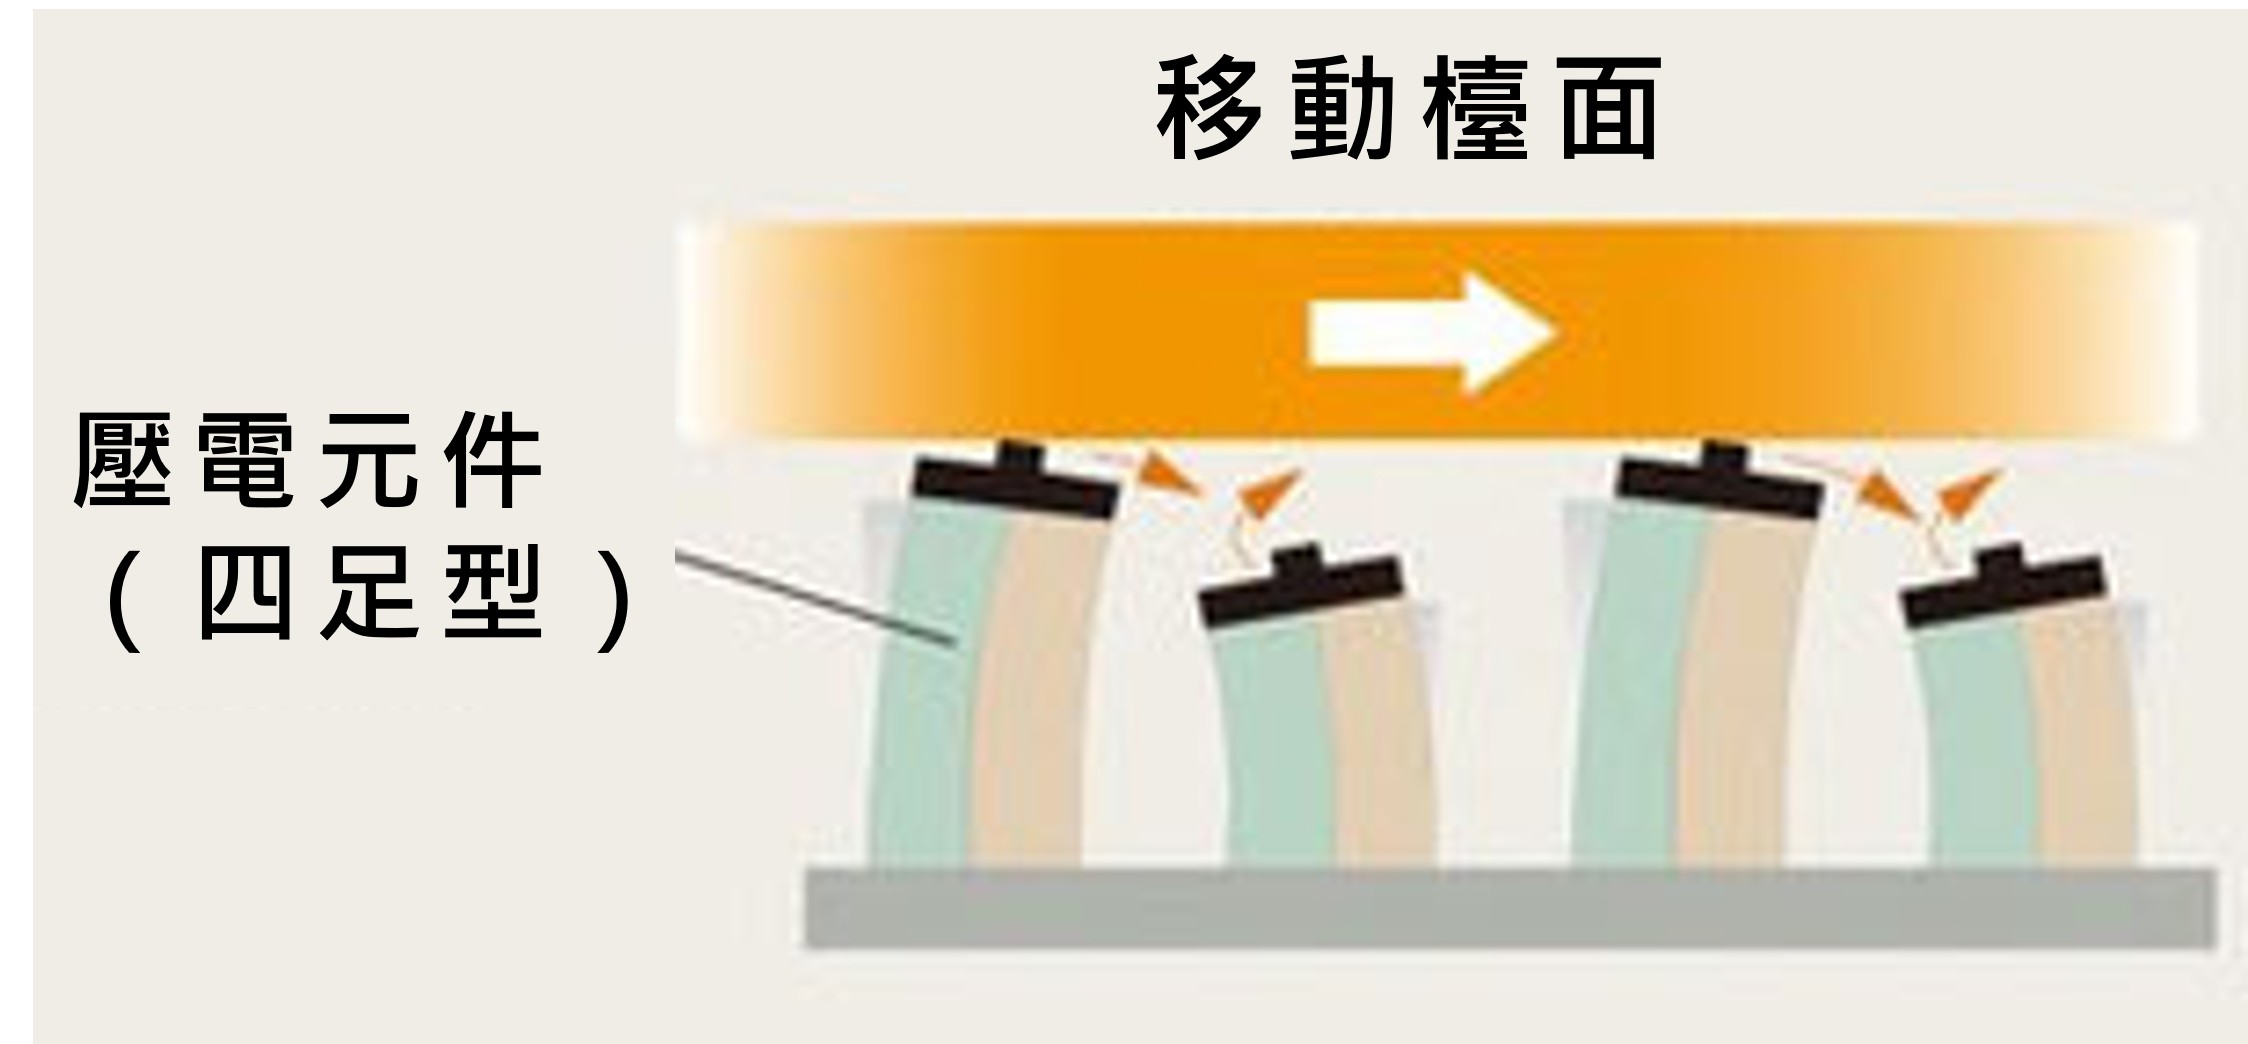

- 四足步行結構:4 支壓電致動腳以 2 支為一組,兩組交替進行「伸長」與「彎曲」動作。
- 利用摩擦力驅動:兩組致動腳以不同相位夾持驅動桿,如同雙腳交替蹬地般,依序推動驅動桿前進。
- 積少成多的作動方式:單一循環移動量約 4~5μm,透過高速累積微小步進,最大可實現 25 mm 行程。
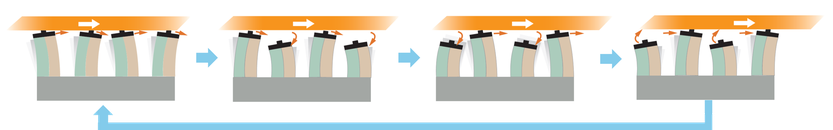
▲ 壓電元件 驅動示意圖
關鍵在於將單一步進進一步細分控制,並搭配高解析度線性尺(Linear Scale),直接對移動平台的位置進行監測與控制。
- 專用控制器:可將 1 個循環細分為 8,192 等分進行微小位移控制,進一步細分每一步的移動量。
- 高解析度線性尺:搭載解析度 20 nm 或 40 nm 的高解析度編碼器(Encoder)。
⏺︎ 斷電後仍可保持位置
完成定位後,即使關閉電源,也不會發生位置偏移。透過獨有的自鎖功能與高保持力,可穩定維持定位位置。
⏺︎ 內建高解析度線性編碼器,具高位置重現性
可依需求選擇兩種內建光學式線性編碼器的規格:
- 20 nm解析度光學式線性編碼器
- 40 nm解析度 THK Precision 自製光學式線性編碼器
⏺︎ 支援真空環境與非磁性需求
致動器提供真空環境規格及非磁性真空型規格,亦可依實際應用需求提供客製化方案。
兩者皆採用壓電元件作為驅動源,但運作原理不同,因此在性能特性也有所差異。
* 依應用需求選擇合適的壓電驅動方式
| 滑台類型 | 壓電馬達滑台 (Piezo Motor Stage) | 壓電滑台 (Piezo Stage) |
|
驅動方式 |
4 支致動腳透過伸長與伸縮動作 進行摩擦驅動 |
積層式壓電元件的伸縮驅動 |
|
行程 |
行程長:可達 25mm 以上 | 行程短:1 mm 以下 |
|
移動導軌 |
交叉滾柱導軌 | 彈性鉸鏈 |
|
解析度 |
20nm、40nm | 1nm 以上 |
|
斷電後位置保持 |
○可保持 | ×無法保持 |
|
作用力/推力 |
推力6N、20N | 作用力數十~數百 N |
|
適用領域 |
靜態精密定位、長時間位置保持 | 高解析度、高速響應、高推力 |
|
產品連結 |
 |
|
⏺︎ 光學系統 / 雷射對位:
適用於光軸調整完成後,需要在數小時內持續穩定保持定位位置的應用。
→應用場合:焦距微調、位置保持與奈米級微動、光路調整、雷射光束對位
→應用場合:焦距微調、位置保持與奈米級微動、光路調整、雷射光束對位
⏺︎ 分析 / 測量設備:
使用顯微鏡等設備完成大範圍 Mapping 量測後,可在指定位置長時間穩定停止並進行觀測。
→搭配力感測器(Force Sensor)使用時,亦可實現位置與作用力的可視化分析。
→搭配力感測器(Force Sensor)使用時,亦可實現位置與作用力的可視化分析。
⏺︎ 半導體 / 精密檢測設備:
適用於高倍率鏡頭等光學系統的微小位置對準,以及探針台(Prober)的接觸位置與微小位置調整等應用。
→適合定位完成後,其穩定性會直接影響產品品質的製程。
→適合定位完成後,其穩定性會直接影響產品品質的製程。
⏺︎ 特殊環境下的精密定位:
可應用於真空腔體內的精密定位與光學對準,亦可依需求客製非磁性規格。
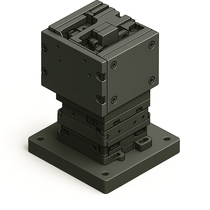
應用範例
- 光學反射鏡與雷射系統的高精度定位
- 真空腔體內的精密量測與掃描定位
- 晶圓及光學系統的微小旋轉角度調整
- 顯微鏡用精密定位載台
- 適用於定位完成後,需要長時間維持穩定狀態的應用。
X 軸滑台

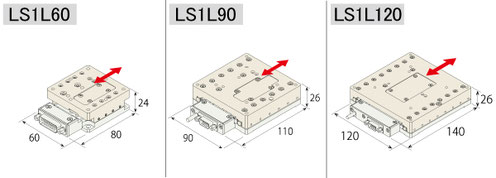
| 型號 | 行程 | 解析度 | 推力 | 最大移動速度 | 載重 |
| LS1L60(F)-08B-06 | ±4 mm | 40nm | 6N | 5 mm/sec | 1kg |
| LS1L90(F)-16☐-☐ | ±8 mm | 20nm、40nm | 6N、20N | 5 mm/ sec | 2kg |
| LS1L120(F)-25☐-☐ | ±12.5 mm | 20nm、40nm | 6N、20N | 5 mm/ sec | 3kg |
* 可將兩台X軸滑台以正交堆疊方式組合,組合成XY軸滑台。
XY 軸滑台
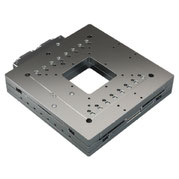
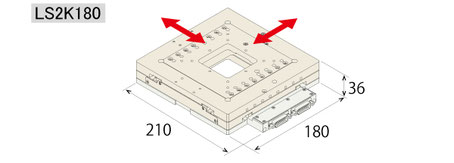
| 型號 | 行程 | 解析度 | 推力 | 最大移動速度 | 載重 |
| LS2K180-16B-☐ | (X,Y) ±8 mm | (X,Y) 40nm | 6N、20N | 5 mm/ sec | 2kg |
* 中央設有通孔開口,且在全行程內皆不會完全遮蔽該開口。
Z 軸滑台
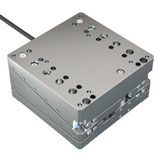
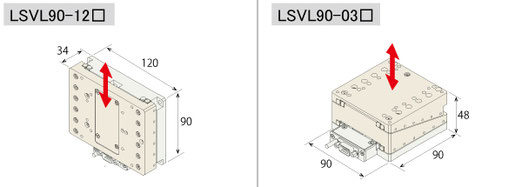
| 型號 | 行程 | 解析度 | 推力 | 最大移動速度 | 載重 |
| LSVL90(F)-12☐-20 | ±6 mm | 20nm、40nm | 20N | 5 mm/ sec | 0.5kg |
| LSVL90(F)-03☐-20 | ±1.5 mm | 20nm、40nm | 20N | 1 mm/ sec | 5kg |
* 垂直型:將X軸滑台垂直安裝,在維持長行程的同時,可進行垂直方向移動。
* 水平面型:採用楔形結構,使移動台面在保持水平的狀態下升降;雖然行程較短,但即使承載重物也能穩定作動。
* 水平面型:採用楔形結構,使移動台面在保持水平的狀態下升降;雖然行程較短,但即使承載重物也能穩定作動。
回轉・傾角型滑台
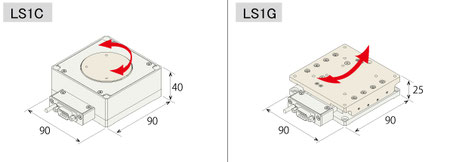
| 型號 | 行程 | 解析度 | 推力 | 最大移動速度 | 載重 |
| LS1C90-02☐-20 | ±1° | 0.2秒、0.4秒 | 20N | 12°/ sec | 2kg |
| LS1G☐90-02☐-20 | ±1° | 0.1秒、0.2秒 | 20N | 2.4°/ sec | 2kg |
* 旋轉型:雖然旋轉範圍較小,但具備極高的角度解析度與重複定位精度。
* 測角型:提供2種不同迴轉中心距離的機型,可組合成具有相同迴轉旋轉中心的 2 軸(θx、θy)平台。
* 測角型:提供2種不同迴轉中心距離的機型,可組合成具有相同迴轉旋轉中心的 2 軸(θx、θy)平台。
控制器
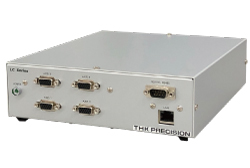
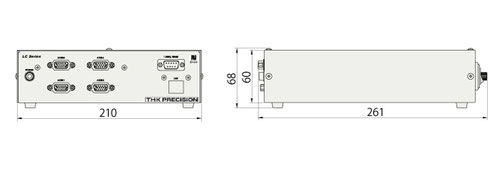
|
型號
|
軸向
|
光學線性傳感器類型
|
通訊介面
|
外形尺寸
|
電源
|
|
FC421A FC421B
|
1
|
A:Renishaw製
B:THK Precision製 |
LAN,RS485
(可選配 RS232C) |
W210 × D240 × H68 mm
|
AC100~120V
|
| FC422A FC422B | 2 | ||||
| FC443A FC443B | 3 | ||||
| FC444A FC444B | 4 |
* 控制介面:可選擇 LAN、RS485、USB、RS232C。
* 內建控制板、驅動板及光學尺訊號細分器(Interpolator)。
* 內建控制板、驅動板及光學尺訊號細分器(Interpolator)。
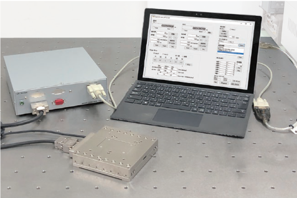
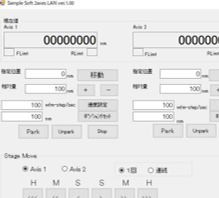
範例操作軟體:可透過PC輕鬆操作
基本功能:支援指定位置移動、原點復歸、變更速度、手動微調等基本功能。
* 軟體取得:敬請來電聯繫索取
⏺︎ Q1:壓電馬達型產品適用於長時間連續作動嗎?
A:本產品採用摩擦驅動方式,因此相較於長時間高速連續動作,更適合用於精密移動至指定位置後進行「靜止與保持」的應用。在這類「靜態定位」應用中,本產品可發揮「即使在斷電狀態下也不會發生位置偏移」的優勢。
⏺︎ Q2:為什麼在斷電後仍能維持位置不變?
A:由於致動器具備自鎖功能,即使在電源關閉的狀態下,仍可產生與規格推力相當的摩擦保持力。因此,能夠在不需持續通電的情況下穩定保持位置,同時避免因通電發熱所造成的熱飄移影響。
⏺︎ Q3:控制器如何連接?程式整合是否容易?
A:專用控制器「LC 系列」配備了 USB、LAN、RS232C 等標準通訊介面,可直接與 PC 進行連接。系統採用簡潔的指令架構進行控制,可輕鬆整合至 Python、LabVIEW 等開發環境,方便進行自動化控制與系統整合。
[延伸閱讀]: